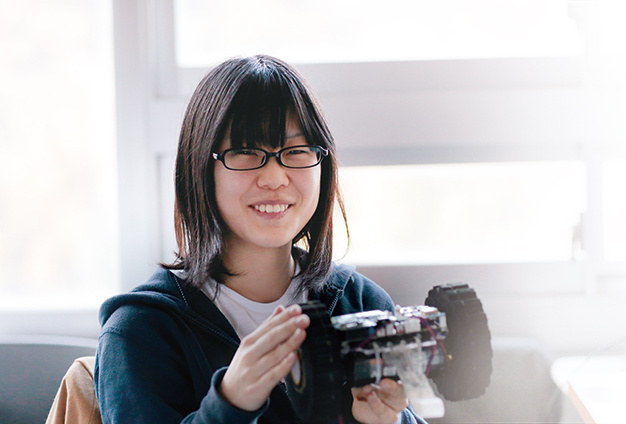
そこで取り組んだのがディープラーニングだ。さまざまなアングルや日照条件のもとでのコーンの画像を学習させ、ローバに搭載されたカメラが視野の隅にとらえたコーンを認識できるようにしたのだ。3回のロケット打ち上げでのゴール到達距離は、1回目が0.05m、2回目が0m、3回目も0m。圧倒的な記録だ。総合優勝に当たるOverall W inner1位、ゴールへの再接近に与えられるA c c u r a c yAwar d1位、自ら設定した技術課題をクリアしたBest Mission Award1位、技術レベルを評価するTechnical S ystemAwar d2位と、4部門を受賞。大会に参加した世界各地の参加者たちの羨望を一身に集めた。
ARLISS(A Rocket Launch for International Student Satellites)は、UNISEC(大学宇宙工学コンソーシアム)の主催で毎年9月に米ネバダ州のブラックロック砂漠で行われる、大学生を中心とした超小型人工衛星の大気圏内打ち上げ大会。そのなかで、惑星探査機を模した自律走行車「ローバ」をロケットから放出、パラシュートで地上に着陸した後、あらかじめ設定したゴール地点への到着を目指す競技が、カムバックコンペティション。